English
 Español
 العربية
 Francés
 Português
 Deutsch
 한국어


Разработка сельскохозяйственных роботов: как решить проблемы с шасси?
Вы когда-нибудь сталкивались с такой ситуацией — сельскохозяйственный робот, разрабатываемый в течение длительного времени, алгоритм которого идеально работает в лаборатории, но на реальном поле возникают проблемы: колёса буксуют, рулевое управление сбивается с курса, или он застревает в междурядьях и не может двигаться при смене грядок?
Суть проблемы часто кроется не в верхнеуровневых алгоритмах или системах зрения, а в «основе», которая их поддерживает — в шасси робота.
Именно это является нашей специализацией.
Как производитель шасси для сельскохозяйственных роботов, мы занимаемся исследованиями, разработкой, производством и продажей колёсных, гусеничных и взрывозащищённых шасси. Вся продукция прошла испытания в реальных полевых условиях, включая грязевые и неровные участки, что гарантирует стабильную и надёжную работу.
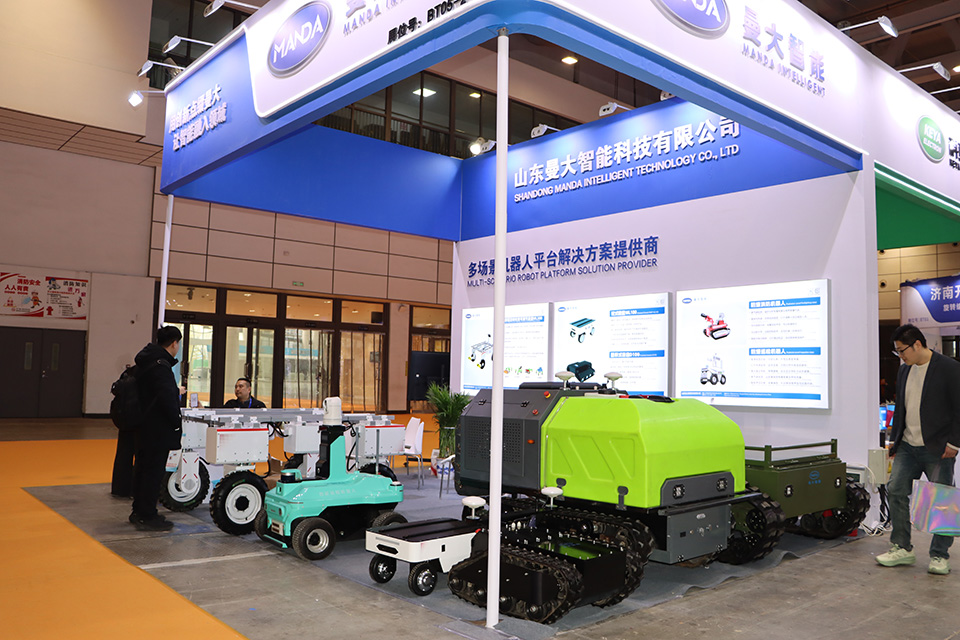
Ключевые особенности продукта
Возьмем, к примеру, наше полноприводное шасси с четырьмя управляемыми колесами RMP-WL300, разработанное специально для сельскохозяйственного сектора.
Решая распространенную проблему нестандартного расстояния между рядами в посевных зонах, это полноприводное шасси имеет регулируемую колесную базу и конструкцию колеи, что позволяет гибко адаптироваться к узким рядам полевых овощей, широким междурядьям в садах или ограниченному пространству в теплицах.
Шасси имеет модульную конструкцию, а надстройка может быть оснащена различными сельскохозяйственными орудиями, такими как опрыскиватели, сеялки и культиваторы, что эффективно решает проблему разнообразия сельхозорудий и значительно повышает коэффициент использования оборудования.
Шасси может быть интегрировано с навигационной системой Beidou. С помощью самостоятельно разработанного приложения оно может точно планировать маршрут работы и реализовывать беспилотную автономную работу с точностью позиционирования до сантиметрового уровня, обеспечивая надежную техническую поддержку для точного земледелия.
Шасси с полным приводом оснащено внутренним контроллером VCU и поддерживает протокол связи CAN. Интеграторам или профессиональным техническим командам не нужно создавать систему управления движением шасси с нуля; они могут быстро завершить вторичную разработку и адаптацию верхней конструкции.
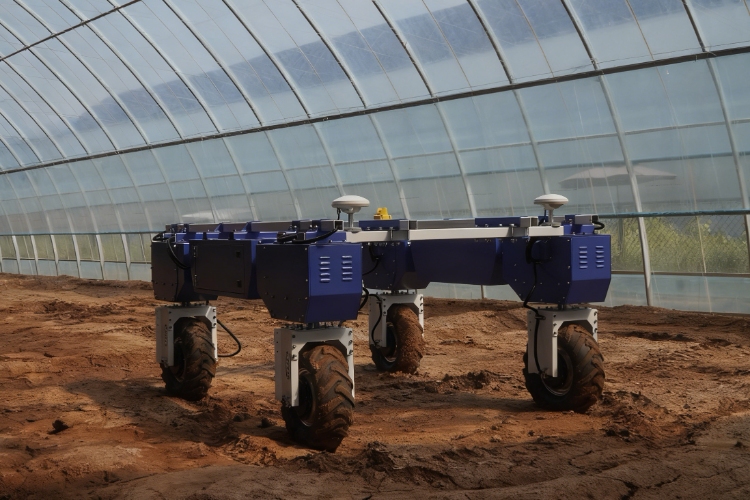
Фактические сценарии применения
В настоящее время наша платформа для разработки роботов интегрирована в следующее зрелое оборудование и работает в реальном производстве:
Робот для лазерной прополки
Робот для пересадки рассады
Робот для анализа почвы
Платформа мониторинга полей
И другие настраиваемые решения для автоматизации сельского хозяйства
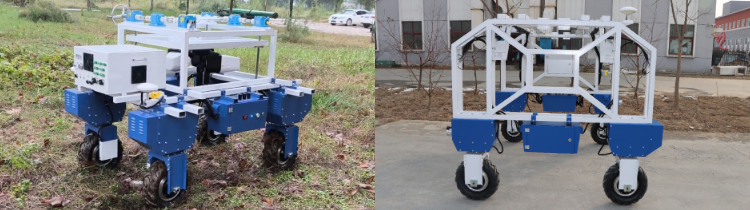
Если вы сталкиваетесь с любой из следующих ситуаций
Затраты на рабочую силу на ферме постоянно растут, и проводится оценка альтернатив автоматизации.
Вы разрабатываете или модернизируете сельскохозяйственных роботов и нуждаетесь в стабильной и надежной платформе для разработки роботов.
Вы ищете надежного поставщика шасси для роботов, который может поддержать кастомизацию и установить долгосрочное стратегическое партнерство.
Мы с нетерпением ждем создания успешного партнерства с вами.
Если вы хотите глубже изучить технические характеристики или увидеть, как наши решения работают в реальных условиях, пожалуйста, не стесняйтесь связаться с нами.