English
 Español
 العربية
 Francés
 Português
 Deutsch
 한국어


Как используются роботизированные шасси в сельскохозяйственной отрасли?
По мере того как мировое сельское хозяйство движется к точности, автоматизации и беспилотной работе, сельскохозяйственные роботы постепенно внедряются в реальные полевые операции. За этими умными фермерскими устройствами шасси робота — это легко упускаемый из виду, но очень важный компонент. Оно не только выполняет задачи движения роботов, но и несёт рабочее оборудование, интегрирует навигационную систему и обеспечивает стабильную основу для выполнения интеллектуальных алгоритмов верхнего уровня. Итак, какую ключевую ценность может принести шасси робота, специально разработанное для сельскохозяйственных сценариев?
Адаптация к сложному рельефу и повышение проходимости
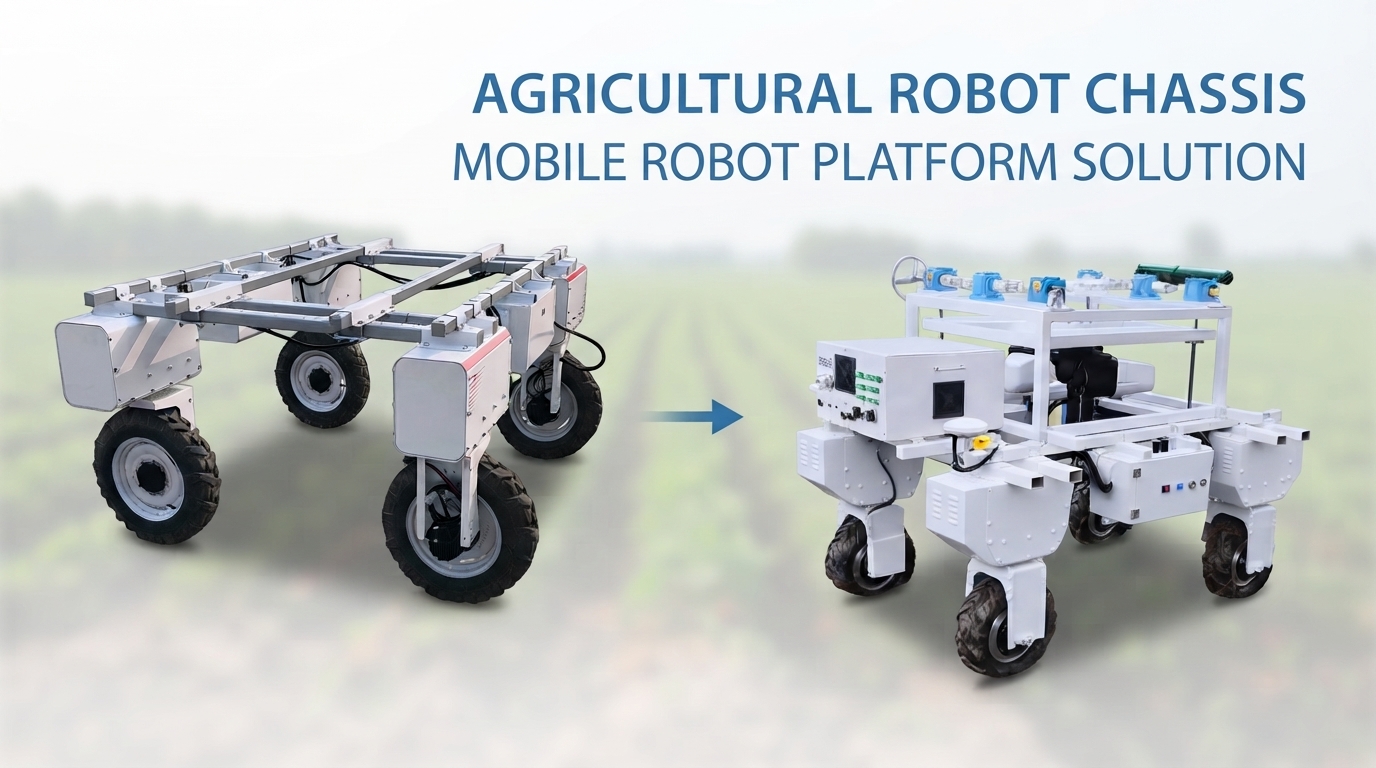
Сельскохозяйственные рабочие среды гораздо сложнее, чем условия в помещениях или на промышленных предприятиях. Грязные тропы в садах, узкие проходы в теплицах, мягкая почва на открытых полях и неровные склоны предъявляют более высокие требования к мобильным платформам роботов. В зависимости от различных сценариев работы шасси сельскохозяйственных роботов может быть выбрано из колесных, гусеничных или полноприводных конструкций с четырьмя управляемыми колесами (4WD-4WS), в сочетании с соответствующими системами подвески и компоновкой шасси для улучшения их способности преодолевать борозды, грязные дороги и гравийные дороги. Фактическая проходимость также зависит от таких факторов, как масса машины, характеристики шин или гусениц, размер нагрузки и состояние грунта.
При проведении полевых работ шасси робота также должно учитывать давление на почву и её защиту. Рационально контролируя общий вес машины, оптимизируя площадь контакта шин или улучшая конструкцию гусениц, можно эффективно снизить чрезмерное уплотнение верхнего слоя почвы, тем самым защищая структуру почвы и уменьшая вмешательство в среду роста корневой системы культур. Это имеет большое значение для обеспечения долгосрочной устойчивой продуктивности сельскохозяйственных угодий.
Модульная конструкция интерфейса, поддерживающая гибкую интеграцию многофункционального рабочего оборудования
Современные сельскохозяйственные операции включают несколько этапов, таких как вспашка, защита растений, прополка, уборка урожая, транспортировка и осмотр, и для разных задач обычно требуется различное рабочее оборудование. Поэтому шасси роботов должны не только обладать достаточной грузоподъемностью, но и обеспечивать стандартизированные механические интерфейсы крепления, интерфейсы электропитания и интерфейсы передачи данных для поддержки функционального расширения и гибкой интеграции.
На примере автономной роботизированной платформы RMP-WL300: она оснащена встроенным VCU, поддерживает открытые протоколы CAN/Protobuf и совместима с ROS1 и ROS2. На основе этого универсального шасси пользователи могут оснащать его различными функциональными модулями и выполнять вторичную разработку в соответствии со своими реальными потребностями, например:
Опрыскивающий робот: оснащен баком для химикатов, насосом и интеллектуальным соплом, используется для сельскохозяйственных опрыскивающих работ;
Прополочный робот: объединяет роботизированную руку и физический модуль прополки для выполнения операций по удалению сорняков на определённых участках;
Уборочный робот: оснащён системой визуального распознавания и гибкой роботизированной рукой, что позволяет точно идентифицировать и автоматически собирать фрукты.
Сочетание высокоточной навигации обеспечивает надёжную техническую поддержку для точного земледелия
Навигационные системы являются важным компонентом для сельскохозяйственных роботов, обеспечивающим автономное движение и отслеживание траектории. Шасси робота должно поддерживать интеграцию со спутниковыми системами позиционирования (BDS, GPS, GLONASS, Galileo) и быть совместимым с подключением различных сенсорных устройств, таких как датчики зрения. В сценариях, требующих более высокой точности позиционирования, могут использоваться RTK-дифференциальное позиционирование, LiDAR SLAM или решения на основе визуального позиционирования для дальнейшего повышения надёжности позиционирования робота в рядах культур, на полевых дорогах и в других сложных зонах.
Шасси сельскохозяйственного робота — мобильный фундамент, соединяющий интеллектуальные алгоритмы и полевые операции
Шасси робота — это «ноги» сельскохозяйственного робота, а также ключевая платформа, связывающая алгоритмы и операции. Его ценность проявляется в трёх аспектах: проходимость в сложной местности, модульная расширяемость и совместимость с высокоточными навигационными системами. Для производителей сельскохозяйственной техники, интеграторов и команд разработчиков роботов мобильная платформа с указанными возможностями позволяет значительно снизить сложность разработки всей машины и ускорить весь процесс — от проверки решения до практического применения.
Автономная сельскохозяйственная роботизированная платформа RMP-WL300 объединяет конструкцию с четырёхколёсным приводом и четырёхколёсным рулевым управлением, регулируемую колёсную базу и колею, встроенный VCU и поддерживает протокол связи CAN, обеспечивая стабильную и надёжную мобильную платформу для проектов сельскохозяйственных роботов, таких как опрыскивание, прополка, уборка урожая, транспортировка и инспекция.
Создайте свою мобильную платформу для сельскохозяйственного робота
Если вы разрабатываете колёсных, гусеничных или полноприводных сельскохозяйственных роботов с управлением всеми четырьмя колёсами, мы можем предложить вам профессиональные индивидуальные решения для шасси. Свяжитесь с нами для:
Техническое руководство по автономной роботизированной платформе RMP-WL300
Рекомендации по выбору шасси для сельскохозяйственных роботов
Свяжитесь с нами
Электронная почта: info@mandarobot.com
WhatsApp: +86 15666975219
Выбирайте надёжное шасси для робота, чтобы гарантировать стабильную и точную реализацию интеллектуальных алгоритмов в полевых работах.