English
 Español
 العربية
 Francés
 Português
 Deutsch
 한국어


Как шасси с полным приводом и полным управлением (4WD/4WS) может решить проблему поворота для сельскохозяйственных роботов?
В процессе перехода сельскохозяйственных роботов от «работоспособных» к «эффективным» существует техническая больная точка, которая мучает отрасль: разворот. Когда традиционная сельскохозяйственная техника разворачивается в поле, это не только требует большого радиуса поворота, но и вызывает сильное уплотнение почвы и физические повреждения урожая на концах. Эта проблема становится ещё более заметной, когда рабочая среда смещается в теплицы, на холмистые склоны или в сады с узкими проходами. Исследования показали, что многократные развороты сельскохозяйственной техники могут разрушить структуру почвенных агрегатов, что приводит к снижению водопроницаемости и препятствует эффективному проникновению кислорода и воды в почву, тем самым влияя на нормальный рост культур.
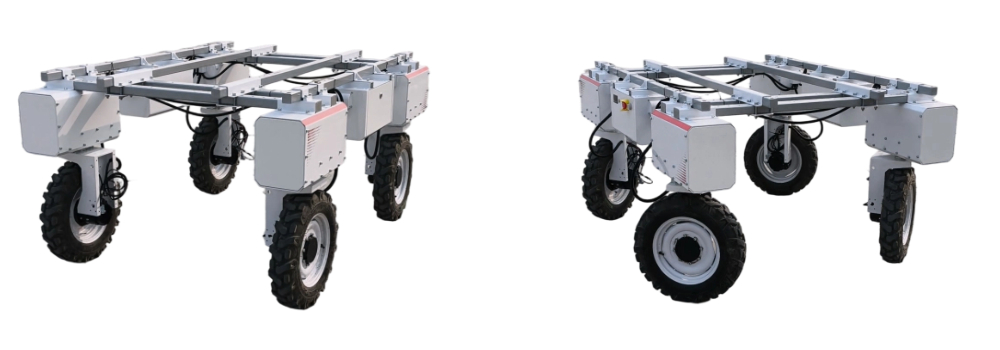
Для решения этой задачи поворота была разработана четырехколесная роботизированная мобильная платформа с полным приводом и полным управлением RMP-WL300. Платформа поддерживает переключение одним нажатием между тремя режимами движения: боковым, Аккермана и поворотом на месте, что позволяет сельскохозяйственным роботам «ходить боком», как крабы. Она может гибко адаптироваться к сложным сценариям, таким как узкие садовые дороги и повороты на склонах, значительно повышая маневренность и охват работ.
Традиционная сельскохозяйственная техника: каждый поворот — это «вред» для земли
В рамках традиционной логики механического проектирования метод поворота сельскохозяйственной техники имеет три основные проблемы:
Повреждение структуры почвы: многократные повороты крупной сельскохозяйственной техники в поле уплотняют почву, что влияет на качество обработки и вредит росту культур.
Повреждение урожая при повороте: традиционная сельскохозяйственная техника требует большой разницы в скорости вращения внешних колёс при повороте, что легко повреждает культуры на краю грядки, снижая урожайность.
Неэффективное планирование маршрута: для обеспечения радиуса поворота традиционной техники на посевных площадях приходится оставлять много «поворотного пространства», что снижает эффективность использования земли.
Технический прорыв: переключение между тремя режимами движения одним нажатием.
Для решения этих проблем модульное шасси сельскохозяйственного робота использует конструкцию с четырьмя управляемыми и четырьмя ведущими колёсами, что устраняет проблему в корне.
Боковое движение: в конце теплицы или густо засаженного сада шасси с четырьмя ведущими колёсами можно переключить в боковой режим, и всё оборудование будет перемещаться горизонтально, как краб, к следующему ряду для работы.
Поворот на месте: На склонах или узких полях четырехколесное рулевое управление позволяет оборудованию вращаться на месте с центром шасси в качестве центра, избегая бокового толкания колес по почве и эффективно защищая структуру пахотных земель.
Рулевое управление Аккермана: Внутреннее колесо имеет больший угол поворота, чем внешнее, что делает робота более маневренным при движении между рядами, эффективно снижая повреждение рассады и уплотнение почвы, а также позволяя легко справляться с узкими и сложными условиями.
Ускорьте разработку: Пропустите шасси, сосредоточьтесь на приложениях
Преодоление трудностей разработки и согласования базовых алгоритмов и аппаратного обеспечения для независимого четырехколесного рулевого управления с нуля обычно требует длительного цикла разработки и несет технические риски. RMP-WL300 имеет встроенный контроллер VCU и поддерживает протокол связи CAN. Это не просто колесное шасси, а полноценная мобильная платформа робота.
Для разработчиков это четыре шасси с приводом на колесапозволяет им сосредоточить свои ресурсы на исследованиях и разработках на модулях верхнего уровня, таких как восприятие окружающей среды, алгоритмы искусственного интеллекта, конечные эффекторы и управление уборочной рукой.
Для исследовательских институтов или системных интеграторов принятие мобильной платформы робота с возможностями, подобными «крабовым», означает, что они могут пропустить этап проверки шасси и быстро провести наземные испытания сценариев применения, значительно сокращая цикл разработки сельскохозяйственных роботов.
По мере того как сельскохозяйственное производство смещается в сторону точности и инфраструктуры, сельскохозяйственные роботы переходят от «полей» к «объектам» и «садам». В этом процессе крабоходнаямобильная платформа роботас четырехколесным рулевым управлением и четырехколесным приводом становится ключевой технологической платформой для продвижения сельскохозяйственных роботов от «пригодных» к «эффективным».
- Предыдущий : Как телескопическая роботизированная мобильная платформа решает проблемы, связанные с нестандартным междурядным расстоянием и использованием разнообразной сельскохозяйственной техники на посевных площадках?
- Следующий : Гусеничная автономная газонокосилка: систематическое устранение рисков присутствия персонала и физических травм для эффективной работы